この記事にはアフィリエイト広告が含まれます。
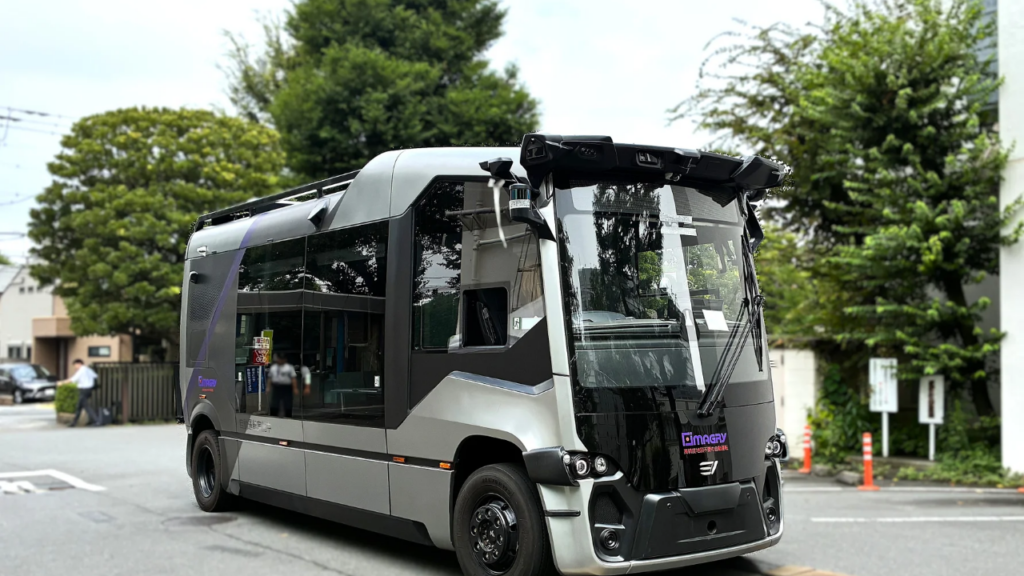
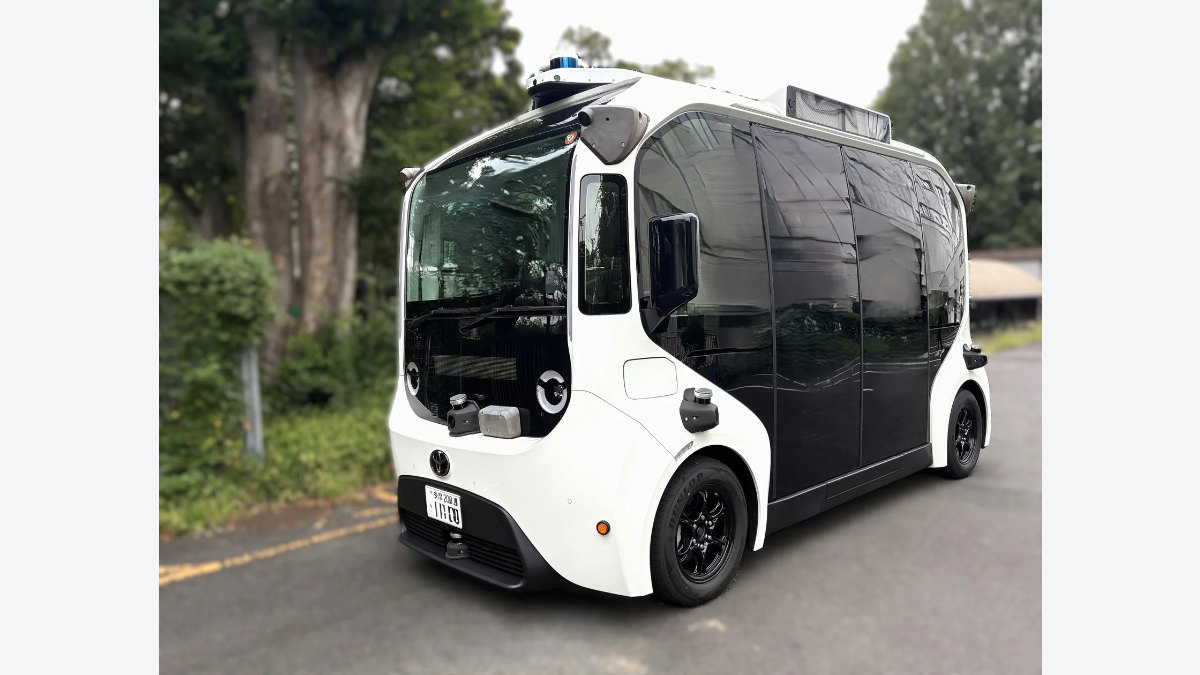
NTTのHDマップレス自動運転バスは、2027年2月に東京・武蔵野の公道で走行試験を始める予定です。運転者が乗って車両を監視するレベル2から始めます。一般の人が乗れる日や運賃は、11月13日の発表では示されていません。NTTモビリティの発表
実証で問うのは、初めてのルートを走る前に高精度な3次元地図を用意する手間を減らせるかです。地図が担ってきた仕事の一部を、車載カメラからその場で道路の状況を読み取る仕組みに移します。武蔵野で問われるのは、日本の信号や左側通行に合わせ、歩行者や自転車のいる道路でどこまで安定して走れるかです。
NTTのHDマップレス自動運転バスは2月に公道へ
納車予定。システム調整と構内走行へ。
運転者同乗のレベル2で公道走行を開始予定。
走行評価と課題の取りまとめを開始予定。
2027年2月は公道試験の開始予定です。
購入前に支払い計画を確認
金利、月々の支払い、手元資金の残し方を比べてから、見積もりや商談へ進めます。
11月は取り組みを展示し、12月から構内で調整する
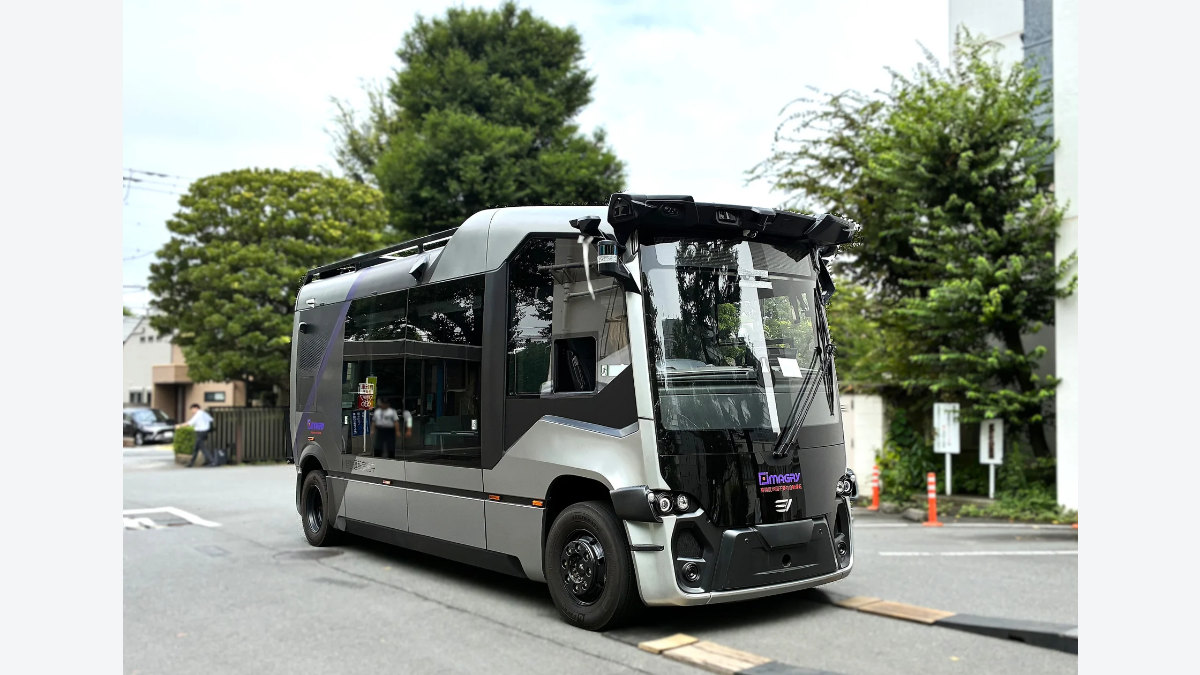
実証の場所は、NTT武蔵野研究開発センタ周辺の公道を含む実証拠点「Co-Creation Hub」です。NTTモビリティは11月13日に計画を発表し、11月18日〜20日の「NTT R&D FORUM 2026」で車両と取り組みを紹介するとしています。公道に入る前に車両を納め、構内で走行試験と調整を行う計画です。NTT R&D FORUM 2026
| 時期 | 発表された予定 | 利用者から見た意味 |
|---|---|---|
| 2026年11月18〜20日 | フォーラムで取り組みを紹介 | 展示の予定。一般乗車の発表は別に確認 |
| 2026年12月7日 | 実証車両の納車予定 | 車両の受け入れ |
| 2026年12月以降 | システム調整と構内走行 | 公道に出るための準備 |
| 2027年2月以降 | レベル2で公道走行 | 運転者が乗り、日本の交通環境で検証する段階 |
| 2027年4月以降 | 走行評価と課題の取りまとめ開始 | 結果の公表日や営業運行日は未公表 |
ただし、4月は評価をまとめ始める時期です。2月に公道へ出て4月に課題整理に移る工程は示されました。そこから一般乗車の日程を知るには、対象者、運行ルートや停留所を示す別の案内が必要です。
レベル2では運転者が周囲を見て対応する
レベル2では、システムが加減速とハンドル操作の両方を条件付きで支援し、運転者が周囲とシステムを監視します。一方、レベル4では、定められた条件の範囲でシステムが運転を担います。「レベル」は運転中に人とシステムが何を担うかを表し、高精度地図を使うかどうかはシステムの設計に関わる別の情報です。内閣府のレベル定義
発表では、eVersum製のバスにイスラエルのImagryのシステムを組み合わせるとしています。2月の走行で見たいのは、運転者がどんな場面で運転を引き取るかです。同じ距離を走ったとしても、空いた道路を走った結果と、自転車や路上駐車が多い時間帯に走った結果では、参考にできる範囲が変わります。
| 実証車・システムの確認項目 | この公道実証についての公表内容 |
|---|---|
| 導入車両・システム | eVersum製バス、Imagryの自動運転システム |
| 周辺認識 | カメラ映像から周囲の状況を再構成。事前作成の高精度3次元地図やLiDARに依存しない設計と発表 |
| 公道での開始条件 | 運転者が乗るレベル2。実証区間の詳細、速度や天候の具体的な条件は未公表 |
| 寸法・ホイールベース・重量・定員 | 実証車にひもづく値は未公表 |
| 駆動方式・出力・トルク・減速機・タイヤ | 実証車にひもづく値は未公表 |
| 電池容量・航続距離・充電性能 | 実証車にひもづく値は未公表 |
車体寸法や重量が分かれば、すれ違いに必要な幅や、満員時の制動条件を考える手掛かりになります。駆動方式や減速機、タイヤの情報は、出力やトルクが路面でどう伝わるかを読む材料です。どちらも今回の試験車の値は公表されておらず、一般向けのeVersum製品資料からは確定できません。電池や充電の数値も、運行間隔に必要な充電時間を考える段階で同じ車両の資料を待つ項目です。
高精度地図を省いても走行条件の検証は残る
カメラ映像から周囲の状況を捉える。
ルート指示や交通ルールを踏まえて進み方を決める。
走行計画に従って加減速や操舵を行う。
高精度地図を事前に整備しない方式でも、ルートの指示は使います。
車載カメラで周りを認識し、その情報で進み方を決める
高精度3次元地図とは、道路の形や車線の位置などを車両が走る前に細かく記録した地図です。Imagryの仕組みについて、NTTモビリティはカメラ映像からその場の状況を組み立て直し、ルートの指示に従って車両の動きを決めると説明しています。つまり、目的地へ向かうための指示と、目の前の道路や人を読み取って動くための情報は、それぞれ役割が違います。
例えば、普段は通れる車線の端に配送車が止まっているとします。道路の形が事前に分かっていても、配送車が止まったことで生まれた死角は走行時に把握する必要があります。配送車の横を通れる幅があるか、対向車を先に通した方がよいか、見えない位置から歩行者が出てくる可能性に備えてどこで減速するか。地図を事前に作る工程を減らせても、こうした認識と判断は残ります。
認識から制御までをつなぎ、交通ルールも組み込む
NTTモビリティが今回使う「E2E」は、周囲の認識、走行計画、車両制御を一つのシステムとして提供するという意味です。公式発表では認識や走り方の計画に学習したAIを用い、停止、優先通行、制限速度などの条件を組み合わせると説明しています。信号を検知する機能などは部分的に改良でき、改良後には関連機能とシステム全体を検証する設計です。
信号を正しく読むことと、乗客が立っていても無理のない速さで止まることには、別々の確認が要ります。停止線の手前で適切なタイミングに減速を始められるかは、認識できる距離と、その認識を受けた制御の両方に左右されます。武蔵野のデータが公表される際は、「信号を検知した」という結果と、「どの状況で無理なく止まれたか」を分けて読みたいところです。
乗用車でも、機能の名称から利用範囲を判断するのは難しいことがあります。市販車の例では、タンドラの国内仕様でPDAと機能の制限を整理した記事で、同じ車名でも国内で使える機能を個別に確認しています。
武蔵野の公道で確かめるべき三つのこと
左側通行と信号機への対応を実際の交差点で見る
公道評価では、左側通行、日本の信号機・交通規制にどのように対応するかを確認するとNTTは説明しています。左折で横断歩道の手前に止まる場面なら、停止線と信号が何を指すか、左後方から来る自転車や横断する歩行者をいつ認識するかが、それぞれ問われます。停止できた回数だけでは、判断が難しかった条件まで分かりません。
路上駐車と悪天候を分けて評価する
路上駐車、歩行者、自転車は同じ道路に現れます。配送車で視界が遮られたときと、交差点の先まで見通せるときでは、同じ速度でも残る余裕が変わります。夜間や雨は、照明、反射、視界が変わるため、晴れた昼間とは別に評価する項目です。NTTは悪天候や夜間の認識性能を評価対象に挙げています。ただし、どの程度の雨や暗さで走る計画かは発表されていません。
| 走行評価で見たい場面 | 公表されたら確認する材料 |
|---|---|
| 左側通行、信号、交差点 | 走行した交差点の種類と、運転者が操作を引き取った理由 |
| 路上駐車、歩行者、自転車 | 遮られた視界に対し、どの位置で停止・減速したか |
| 雨や夜間 | 試した条件、走行を見合わせた条件、昼間との違い |
だれが運転を引き取ったかまで見る
介入回数を見る場合は、距離や時間、どんな場面で人に任せたかと組み合わせます。たとえば、想定の範囲から外れたため事前に操作を引き取ったケースと、予期せぬ挙動が起きて急いで引き取ったケースは意味が違います。これらは結果を読むための確認項目です。走行時間や介入回数、その内訳の実測値はまだ公表されていません。
同じ武蔵野の拠点では、NTTモビリティが9月にMay Mobilityのシステムを載せたe-Paletteの公道実証も発表しました。今回計画している実証では、eVersum製の車両とImagryのシステムを使います。同じ拠点で検証する事業でも、車両やシステムを特定して結果を読むと、どの知見が次の運行に使えるかを追いやすくなります。9月のe-Palette実証発表
利用者が次の発表で確認したい情報
試験区間と日時を探す。
対象者と申し込み方法を探す。
停留所と運行日、利用条件を探す。
実証の発表では運賃や一般乗車の日程は示されていません。
30秒チェックリストで公道走行と一般乗車を見分ける
地域に住む人が次の発表で見たいのは、いつ、どの区間で、どんな形で走るかです。公道走行の告知なら場所と時間帯、試乗を募集する告知なら対象者と申込方法、定期運行なら停留所や運行日、利用条件まで載っているかを確かめます。実証が始まると聞いても、普段の通院や買い物に使える時刻表が出るのは別の段階です。
| 誰が確認するか | 次の公式発表で見る項目 |
|---|---|
| 実証エリアの住民 | 実際の走行区間、日時、告知窓口 |
| 試乗や地域交通としての利用を考える人 | 一般乗車の有無、対象者、乗降場所、予約・利用条件 |
| 交通事業者や自治体 | 走行条件、介入の記録、遠隔監視と現地対応、運行費の範囲 |
一方で、高精度地図の事前整備を減らせるとしても、ルートの走行確認、安全性の評価、遠隔監視や現地対応の体制には別の作業が要ります。導入負担を測るなら、地図の作成費だけでなく、路線を増やすたびに必要な試験日数や人員まで追う必要があります。走行結果や比較費用は未公表です。NTTはこれらの運用課題も検証項目に挙げています。
自家用車の運転支援を調べる場合は、FSD・自動運転の最新情報で日本向けの提供状況と対象条件を確認できます。武蔵野の試験は公共交通向けの取り組みで、国内TeslaのFSD提供時期や車種・年式・搭載ハードウェア別の適合を示す発表はありません。
車を購入する場合に見積書で確認すること
残価設定ローンは最終回に残価を支払って車を所有する場合の総額を確認します。今回、残価設定ローン、ディーラーローン、銀行ローンのクラウドローン想定との各差額は未確認・算出不可です。クラウドローンは比較・マッチングサービスです。最低金利の適用は審査等で異なり、保証されません。
総額を比べるには見積もりの前提をそろえる
実証車の販売価格や融資条件、運賃や沿線での運行費は公表されていません。別に自家用車を検討している人は、同じ車種・グレード・乗り出し価格・頭金・ボーナス払い条件で見積もりを取り、返済期間もそろえて比べます。
金利差、総利息、総支払額、具体的な節約額は、車両価格、借入額、各契約の適用条件が揃ってから計算できます。さらに、車両を返却する見積もりと、最終回を払って手元に残す見積もりを比べるときは、契約終了後に車が残るかも確認します。
【PR】クラウドローンで銀行マイカーローンの条件を比較する。クラウドローンは融資元ではなく、金融機関との比較・マッチングサービスです。適用金利は審査等で異なり、最低金利の適用は保証されません。
参照した主な情報源
- NTTモビリティ、11月13日の公道実証発表
- NTTモビリティ、11月13日の配信版・実証予定車両の写真
- NTTモビリティ、実証拠点の開設と運行予定車両
- NTTモビリティ、9月の別プロジェクトの公道実証と車両写真
- NTT R&D FORUM 2026
- 内閣府・交通安全白書の自動運転レベルの解説